ACC不再“盲跟车”!实时轮胎抓地力监测系统,让自适应巡航读懂路面风险
自适应巡航(ACC)是现代汽车主流配置,可自动调节车速、保持跟车距离,有效提升驾驶舒适性与便利性。但传统ACC存在局限:系统仅依据车速设定跟车距离,无法感知轮胎与路面的实际抓地力。一旦路面状况突变,系统难以及时识别抓地力下降,易产生安全风险,而TGI轮胎抓地力监测系统可有效解决这一问题。
ACC运作方式
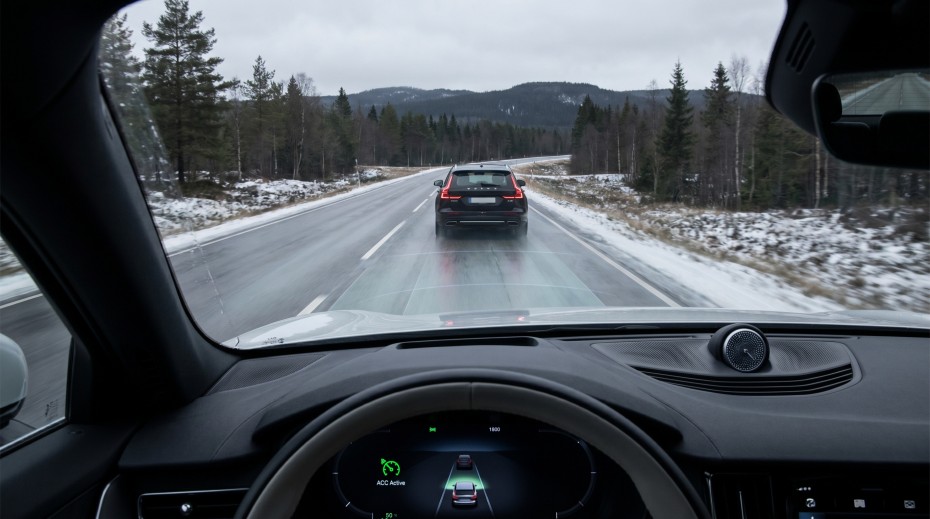
ACC借助雷达、摄像头监测前方路况,根据车速、前车距离、周边车辆相对速度,持续调整车辆加减速和制动。
然而车辆制动不能只取决于车速,道路摩擦同样至关重要。相同车速下,车辆在干燥沥青路面的制动表现远优于结冰路面。部分 ACC 虽可基于环境信号进行有限调整,但其跟车策略大多为预设值,缺少轮胎-路面摩擦力的实时估算,造成系统预判的制动能力和路面实际抓地力不匹配。
低摩擦路面的潜在安全隐患
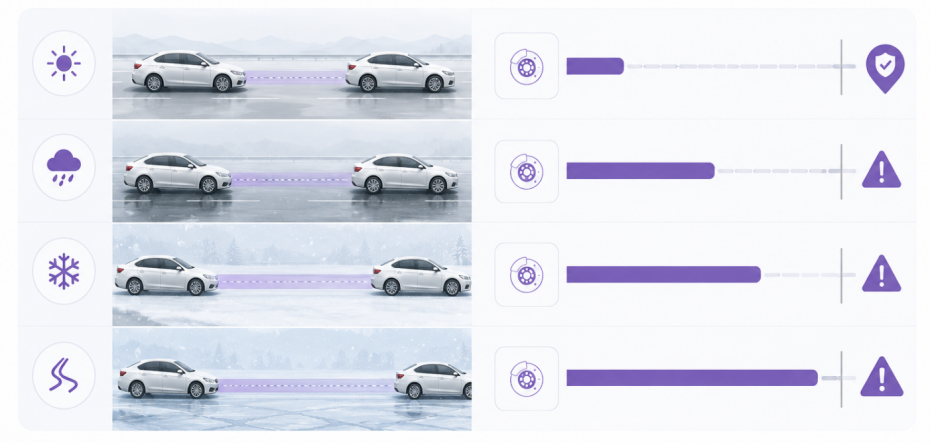
路面湿滑时,驾驶员会主动拉大跟车距离、提前刹车避险。但传统ACC会维持原有短跟车间隔,不断压缩安全余量。
以90km/h车速为例,车辆每秒行驶约25米。干燥路况下,较短跟车距离尚可满足制动需求;一旦路面条件变差,制动距离会显著变长:湿滑路面会拉长制动距离,雪地制动距离近乎翻倍,冰面下更是成倍增长。固定策略的传统 ACC 无法适配变化后的安全边界。
TGI系统:主动识别路面状态
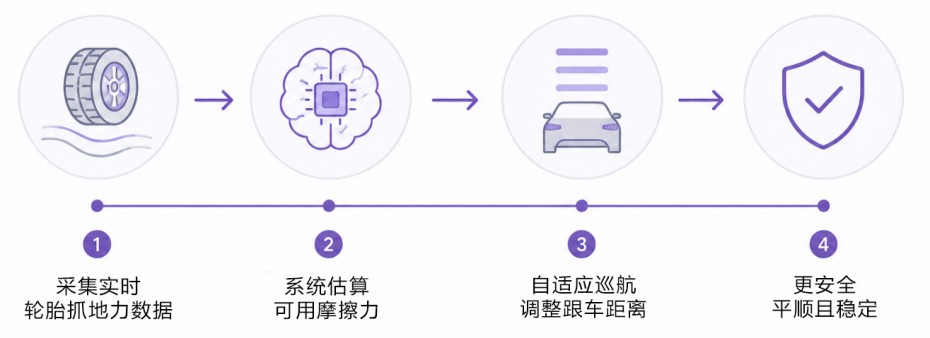
NIRA推出的TGI轮胎抓地力监测系统,通过实时分析车辆数据,精准预估道路摩擦系数与抓地力水平。不同于 ABS、ESC 这类仅在车轮打滑触发后才介入的被动安全装置,TGI 具备预测能力,可在车辆正常行驶过程中实时评估路面抓地力,提前预判潜在风险。该方案为纯软件算法,无需额外加装硬件传感器,适配性极强。
搭载 TGI 系统后,ACC 不再单纯依靠车速,而是结合路面抓地力动态调整安全跟车距离,带来多项核心优势:
· 湿滑路面自动拉大跟车距离
· 制动触发更早,制动过程更平顺
· 前车突发减速场景下降低碰撞风险
· 提升整车行驶稳定性与驾乘舒适性
举例来说,当车辆从干燥沥青路面驶入冰面时,TGI 可实时识别摩擦力衰减,ACC 随即自动增大跟车距离,维持充足制动余量,实现动态智能 ACC 控制。
面向高阶自动驾驶与软件定义汽车的发展趋势,实时路面摩擦感知技术,将成为构建安全可靠的智能驾驶辅助系统的核心底层能力。